NVIDIA Jetson 边缘计算机
è¿è¡Œè®¡ç®—机视觉ã€ç¥žç»ç½‘络推ç†ã€æŠ“å–规划和 ROS 2 高层å调。
项目 · 机器人与人工智能
A modular robotic hand and forearm platform combining mechanical engineering, sensing, real-time control, computer vision and edge AI.
智能机器人手是一个模å—化æ“作平å°ï¼Œç»“åˆæœºæ¢°è®¾è®¡ã€ä¼ æ„Ÿã€ç¡®å®šæ€§ç”µæœºæŽ§åˆ¶ã€è®¡ç®—机视觉和边缘人工智能。
æ ¸å¿ƒç ”ç©¶é—®é¢˜æ˜¯ï¼šåœ¨æ— éœ€é€ä¸ªç¼–程手指动作的情况下,机器人手能å¦æ ¹æ®ç‰©ä½“的形状ã€æ–¹å‘ã€é‡é‡å’Œè„†å¼±ç¨‹åº¦è°ƒæ•´æŠ“å–æ–¹å¼ã€‚
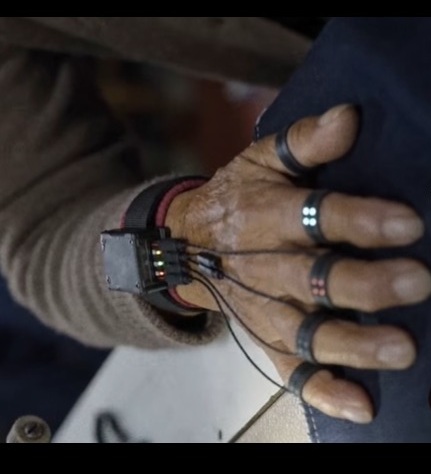
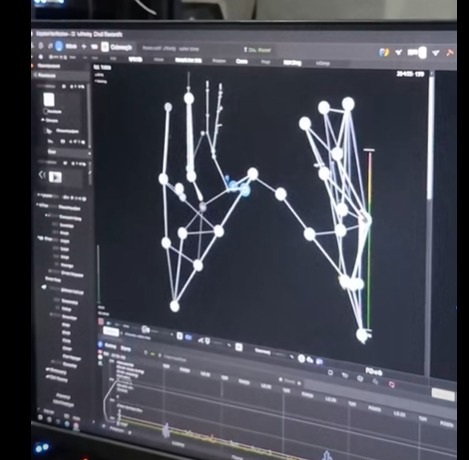
å¼€å‘从å¯æµ‹é‡çš„å系统开始,包括人手动作æ•æ‰ã€é£ŸæŒ‡å’Œæ‹‡æŒ‡æœºæž„ã€åŠ›ä¸Žä½ç½®ä¼ 感以åŠå®žæ—¶ç”µæœºæŽ§åˆ¶ã€‚
å¼€å‘è¯æ®
这些图åƒå±•ç¤ºç”¨äºŽç†è§£äººæ‰‹åŠ¨ä½œã€å…³èŠ‚å…³ç³»å’Œä¼ æ„Ÿå™¨è¾“å…¥çš„æ—©æœŸå®žéªŒå·¥ä½œã€‚
潜在价值
ä¼ ç»Ÿå¤¹å…·é€‚åˆå¯é¢„æµ‹ä»»åŠ¡ï¼Œè€Œä¼ æ„Ÿä¸°å¯Œçš„è‡ªé€‚åº”æœºå™¨äººæ‰‹å¯åœ¨ç‰©ä½“å’Œæ“作æ¡ä»¶å˜åŒ–æ—¶æ供更多çµæ´»æ€§ã€‚
æŠ€æœ¯æ ˆ
架构将高层感知与规划和时间关键的本地电机控制分离,以兼顾人工智能处ç†ã€ç¡®å®šæ€§å“应和安全。
è¿è¡Œè®¡ç®—机视觉ã€ç¥žç»ç½‘络推ç†ã€æŠ“å–规划和 ROS 2 高层å调。
STM32H7ã€Teensy 或åŒç‰çº§æŽ§åˆ¶å™¨æ‰§è¡Œç”µæœºçŽ¯ã€ä¼ 感采集和本地安全逻辑。
完整概念å¯èƒ½ä½¿ç”¨çº¦å五个执行器,æ¯ä¸ªå…³èŠ‚需è¦é©±åŠ¨ç”µå设备和电æµä¿æŠ¤ã€‚
ç¼–ç 器ã€Hall ä¼ æ„Ÿå™¨æˆ–ç”µä½å™¨æä¾›ä½ç½®å馈,电æµã€åŽ‹åŠ›ã€åŠ›æˆ–è§¦è§‰ä¼ æ„Ÿå™¨æ”¯æŒæŽ¥è§¦æŽ§åˆ¶ã€‚
ADS1115ã€ADS1015 或 MCP3008 ç‰ ADC å¯é‡‡é›†åŠ›ã€å¼¯æ›²å’ŒåŽ‹åŠ›ä¿¡å·ã€‚
EtherCAT 或其他确定性通信é…åˆçœ‹é—¨ç‹—ã€é™åˆ¶å’Œç´§æ€¥åœæ¢è¡Œä¸ºã€‚
在 Jetson ä¸ŠåŠ é€Ÿè®¡ç®—æœºè§†è§‰å’Œç¥žç»ç½‘络推ç†ã€‚
用于图åƒå¤„ç†ã€æ„ŸçŸ¥ã€æ•°æ®å‡†å¤‡ã€æµ‹è¯•å’Œåº”用层控制。
支æŒæ„ŸçŸ¥æ¨¡åž‹è®ç»ƒæˆ–集æˆï¼Œå¹¶ä¼˜åŒ–用于边缘部署。
æ供视觉ã€æŠ“å–规划ã€æ‰‹éƒ¨æŽ§åˆ¶ã€é¥æµ‹ã€æ—¥å¿—和系统集æˆèŠ‚点。
在 ARM 控制器上è¿è¡Œç”µæœºæŽ§åˆ¶ã€ä¼ æ„Ÿé‡‡æ ·ã€æ•…障处ç†å’Œçœ‹é—¨ç‹—。
高频控制环调节ä½ç½®ã€é€Ÿåº¦æˆ–力,并为å¦ä¹ 型适应ä¿ç•™æ‰©å±•ç©ºé—´ã€‚
控制æµç¨‹
抓å–命令通过感知ã€è§„划ã€ç¡®å®šæ€§æŽ§åˆ¶å’Œä¼ æ„Ÿå馈转æ¢ä¸ºå调动作。
验è¯
项目æˆåŠŸåº”通过å¯æµ‹é‡çš„工程è¯æ®è¯æ˜Žï¼Œè€Œä¸ä»…仅是好看的演示。
相关实时工作空间
在实时 RML 环境中查看相关研究、建模、仿真和工程开发工作。
å¼€å‘路线图
Phase 1
Validate linkage, force, actuation, sensing, control and safety.
Phase 2
Combine multiple digits, perception, planning and industrial communication.
Phase 3
Test a narrow application and quantify performance, cost and value.