رایانه لبه NVIDIA Jetson
اجرای بینایی ماشین، استنتاج شبکه عصبی، برنامه‌ریزی گرÙتن Ùˆ هماهنگی ROS 2.
پروژهها · رباتیک و هوش مصنوعی
A modular robotic hand and forearm platform combining mechanical engineering, sensing, real-time control, computer vision and edge AI.
دست رباتیک هوشمند یک پلتÙرم ماژولار برای دست‌کاری اجسام است Ú©Ù‡ طراØÛŒ مکانیکی، Øسگرها، کنترل قطعی موتور، بینایی ماشین Ùˆ هوش مصنوعی لبه را ترکیب می‌کند.
پرسش اصلی پژوهش این است Ú©Ù‡ آیا دست می‌تواند بدون برنامه‌نویسی جداگانه تک‌تک Øرکات انگشتان، گرÙتن خود را با Ø´Ú©Ù„ØŒ جهت، وزن Ùˆ شکنندگی اجسام تطبیق دهد.
توسعه با زیرسامانه‌های قابل اندازه‌گیری مانند ثبت Øرکت دست انسان، مکانیزم انگشت اشاره Ùˆ شست، Øسگر نیرو Ùˆ موقعیت Ùˆ کنترل بلادرنگ موتور آغاز می‌شود.
شواهد توسعه
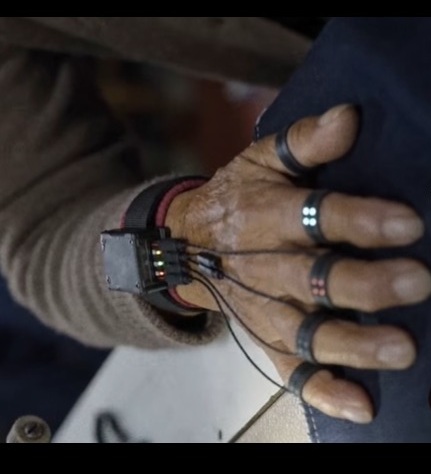
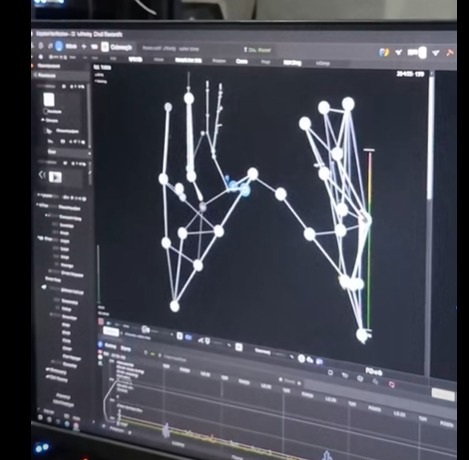
این تصاویر بخشی از کارهای اولیه برای شناخت Øرکت دست انسان، ارتباط Ù…Ùاصل Ùˆ داده‌های Øسگر را نشان می‌دهند.
ارزش بالقوه
گریپرهای معمولی برای وظای٠قابل پیش‌بینی بسیار مناسب‌اند؛ اما یک دست تطبیقی Ùˆ ØسگرمØور می‌تواند در Ù…Øیط‌هایی Ú©Ù‡ Ø´Ú©Ù„ Ùˆ شرایط اجسام تغییر می‌کند ارزش ایجاد کند.
پشته Ùناوری
معماری، ادراک Ùˆ برنامه‌ریزی Ø³Ø·Ø Ø¨Ø§Ù„Ø§ را از کنترل بلادرنگ موتور جدا می‌کند تا پردازش هوشمند بدون از دست دادن پاسخ قطعی Ùˆ ایمنی انجام شود.
اجرای بینایی ماشین، استنتاج شبکه عصبی، برنامه‌ریزی گرÙتن Ùˆ هماهنگی ROS 2.
کنترل‌گری مانند STM32H7 یا گزینه هم‌سطØØŒ Øلقه موتور، Øسگرها Ùˆ منطق ایمنی Ù…ØÙ„ÛŒ را اجرا می‌کند.
Ø·Ø±Ø Ú©Ø§Ù…Ù„ می‌تواند Øدود پانزده Ù…Øرک داشته باشد Ùˆ هر Ù…Ùصل به درایو Ùˆ ØÙاظت جریان نیاز دارد.
انکودر، Øسگر Hall یا پتانسیومتر برای موقعیت Ùˆ Øسگر جریان، Ùشار، نیرو یا لامسه برای تماس کنترل‌شده.
مبدل‌هایی مانند ADS1115ØŒ ADS1015 یا MCP3008 برای دریاÙت داده نیرو، خمش Ùˆ Ùشار.
EtherCAT یا یک ارتباط قطعی اعتبارسنجی‌شده به همراه watchdogØŒ Ù…Øدودیت‌ها Ùˆ توق٠اضطراری.
شتاب‌دهی بینایی ماشین و استنتاج شبکه عصبی روی Jetson.
پردازش تصویر، ادراک، آماده‌سازی داده، آزمون Ùˆ کنترل Ø³Ø·Ø Ú©Ø§Ø±Ø¨Ø±Ø¯.
آموزش یا یکپارچه‌سازی مدل‌های ادراک Ùˆ آماده‌سازی آن‌ها برای اجرا روی سخت‌اÙزار لبه.
گره‌های ماژولار برای بینایی، برنامه‌ریزی گرÙتن، کنترل، ثبت داده Ùˆ یکپارچه‌سازی.
اجرای وظای٠کنترل موتور، نمونه‌برداری Øسگر، خطا Ùˆ watchdog روی ARM.
Øلقه‌های سریع برای کنترل موقعیت، سرعت یا نیرو Ùˆ توسعه آینده کنترل یادگیری‌مØور.
Ùرایند کنترل
Ùرمان گرÙتن از مسیر ادراک، برنامه‌ریزی، کنترل قطعی Ùˆ بازخورد Øسگر به Øرکت تبدیل می‌شود.
اعتبارسنجی
موÙقیت پروژه باید با شواهد مهندسی قابل اندازه‌گیری نشان داده شود، نه Ùقط یک نمایش جذاب.
محیط زنده مرتبط
پژوهش، مدلسازی، شبیهسازی و توسعه مهندسی مرتبط را در محیط زنده RML مشاهده کنید.
نقشه راه توسعه
Phase 1
Validate linkage, force, actuation, sensing, control and safety.
Phase 2
Combine multiple digits, perception, planning and industrial communication.
Phase 3
Test a narrow application and quantify performance, cost and value.